试验机智能控制器 自动控制技术在现代材料测试中的核心应用
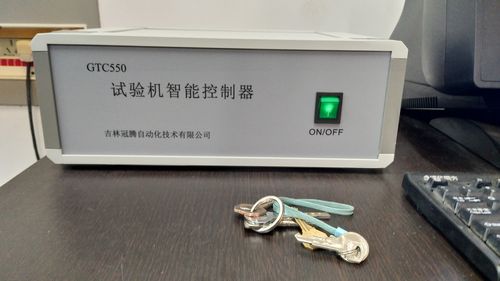
在现代工业研发与质量检测领域,材料力学性能试验是获取数据、验证设计、保障安全的关键环节。试验机作为执行这些测试的核心装备,其性能直接决定了测试结果的准确性与可靠性。随着自动控制技术、计算机技术及传感器技术的飞速发展,试验机智能控制器应运而生,成为推动试验机向高精度、高效率、自动化方向演进的核心引擎。
一、试验机智能控制器的技术架构
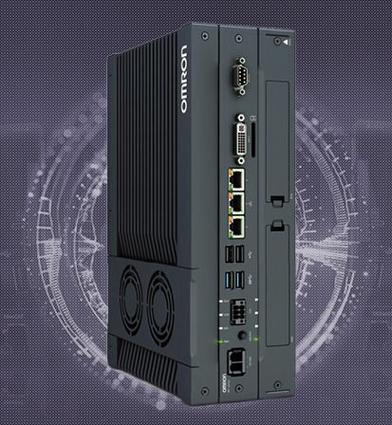
试验机智能控制器并非简单的电气控制盒,而是一个集成了硬件与软件的复杂实时控制系统。其技术架构通常可分为三个层次:
- 感知层:由高精度负荷传感器、位移传感器、引伸计、编码器等组成。它们实时采集试验过程中的力值、变形、位移等物理量,为控制器提供闭环控制的反馈信号。
- 决策与控制层:这是智能控制器的“大脑”,通常基于高性能数字信号处理器(DSP)或现场可编程门阵列(FPGA)构建。它运行先进的控制算法,对感知层传来的信号进行实时处理、比较与运算,并输出控制指令。它负责解析上位机软件下发的试验参数(如速度、目标值、循环波形等)。
- 执行层:包括伺服电机、伺服阀、液压泵站等执行元件。它们接收控制器的指令,精确驱动试验机的横梁移动或作动器动作,从而对试样施加设定的载荷或位移。
二、自动控制技术的核心实现
自动控制技术是试验机智能控制器的灵魂。为了满足材料测试中多样化的控制需求(如恒速加载、恒力保持、恒变形控制、程序块谱加载等),控制器必须采用复杂的控制策略:
1. 闭环反馈控制(PID与高级算法)
基础的控制回路采用比例-积分-微分(PID)算法,根据设定值与传感器反馈值的偏差,实时调整执行元件的输出。为了应对液压系统非线性、时变性强的特点,现代智能控制器往往集成自适应PID、模糊控制或滑模变结构控制等高级算法,确保在试样刚度变化或系统压力波动时,依然能快速、无超调地稳定在目标值。
2. 多通道协同控制
在复杂的多轴试验(如拉扭复合、双轴拉伸)中,控制器需同步协调多个控制通道(如力、扭矩、位移、转角)。通过解耦控制技术和交叉耦合补偿,智能控制器能消除各通道间的相互干扰,实现精确的复合应力状态模拟。
3. 全数字闭环与高速采样
采用全数字闭环控制技术,控制周期可短至微秒级,配合高速数据采集(采样率可达数千赫兹),确保了动态试验(如疲劳试验、冲击试验)中波形复现的高保真度。这要求控制器具备极强的实时处理能力与数据传输带宽。
4. 频率响应与波形生成
对于疲劳试验和动态力学分析,控制器需能生成正弦波、三角波、方波以及任意用户自定义波形。通过数字波形发生器与迭代学习控制算法,系统能补偿执行机构动态特性的滞后,从而在试样上精确复现所需的载荷或位移历程。
三、智能控制器的主要功能优势
与传统模拟控制器相比,智能控制器为试验机带来了革命性的功能提升:
- 高精度与高重复性:得益于数字闭环与高分辨率传感器,力值精度可达0.5级甚至0.2级,位移分辨率可达微米级。
- 自动化与无人值守:支持试验方案预设、自动装样扫描、断裂自动识别、自动返回等功能,可实现长时间连续测试,极大解放人力。
- 强大的数据处理与保护:实时监测系统状态,具备过载、过位移、超温、试样断裂等异常情况的毫秒级报警与急停保护,保护设备与人员安全。可实时计算弹性模量、屈服强度等参数并生成曲线。
- 网络化与集成化:通过以太网、工业总线(如EtherCAT)与上位机软件、实验室信息管理系统(LIMS)无缝连接,实现数据上传、远程监控与集中管理。
四、典型应用场景
智能控制器赋能的试验机广泛应用于关键领域:
- 金属材料测试:进行高精度拉伸、压缩、弯曲、疲劳裂纹扩展试验。
- 复合材料测试:实现复杂的多轴加载与数字图像相关(DIC)技术同步。
- 生物力学测试:对骨骼、血管等软组织进行低载荷、大变形下的精确控制。
- 汽车零部件测试:模拟路谱载荷,进行多通道道路模拟试验。
五、未来发展趋势
随着工业物联网与人工智能技术的渗透,试验机智能控制器正朝着更智能、更互联的方向发展:
- AI增强控制:利用机器学习算法预测材料行为,自适应优化控制参数,甚至实现基于视觉的试样状态识别与闭环控制。
- 边缘计算能力:在控制器端直接进行复杂的数据分析和特征提取,减少对中央服务器的依赖。
- 云端协同:试验数据上云,通过大数据分析进行设备健康管理、测试方法共享与远程专家诊断。
- 微型化与集成化:将控制器与作动器、传感器深度集成,形成即插即用的智能执行模块。
试验机智能控制器是自动控制技术在现代测试装备上的集中体现。它不仅是试验机性能跃升的关键,更是推动材料科学、结构工程与先进制造领域创新发展不可或缺的基础工具。随着控制理论与计算技术的持续突破,智能控制器必将助力试验机在精度、效率与智能化水平上达到新的高度。
如若转载,请注明出处:http://www.qishiwulian.com/product/54.html
更新时间:2026-10-28 18:59:20